
衛星の燃料補給・修理をソフトロボットで、中国「弦引未来」が数十億円調達
宇宙ロボットを開発する中国スタートアップの「弦引未来(SINXBOT)」は、2026年5~9月に3回の資金調達を実施し、合計数億元(数十億円)を調達したと発表した。
エンジェルラウンドは藍馳創投(Lanchi Ventures)、高瓴創投(GL Ventures)、彬復資本(Befor Capital)の3社、プレシリーズAは華映資本(Meridian Capital)、シリーズAはアリババグループと、中国移動(チャイナモバイル)傘下の鏈長基金が出資を主導した。このほか、人型ロボットの智元機器人(AGIBOT)や太陽光発電大手の天合光能(トリナ・ソーラー)なども出資した。
弦引未来は2025年9月に設立され、清華大学の研究成果を基盤にワイヤ駆動型の宇宙作業用ソフトロボットと軌道上サービスを手がけている。ロボットが人の代わりに宇宙空間で精密な作業を担えるようにすることが目標だ。中核メンバーは宇宙ロボットや柔軟なロボットアームの研究に20年以上携わり、複数の国家プロジェクトで軌道上実証に参加してきたという。
ワイヤで動かし、軽さと柔軟性を両立
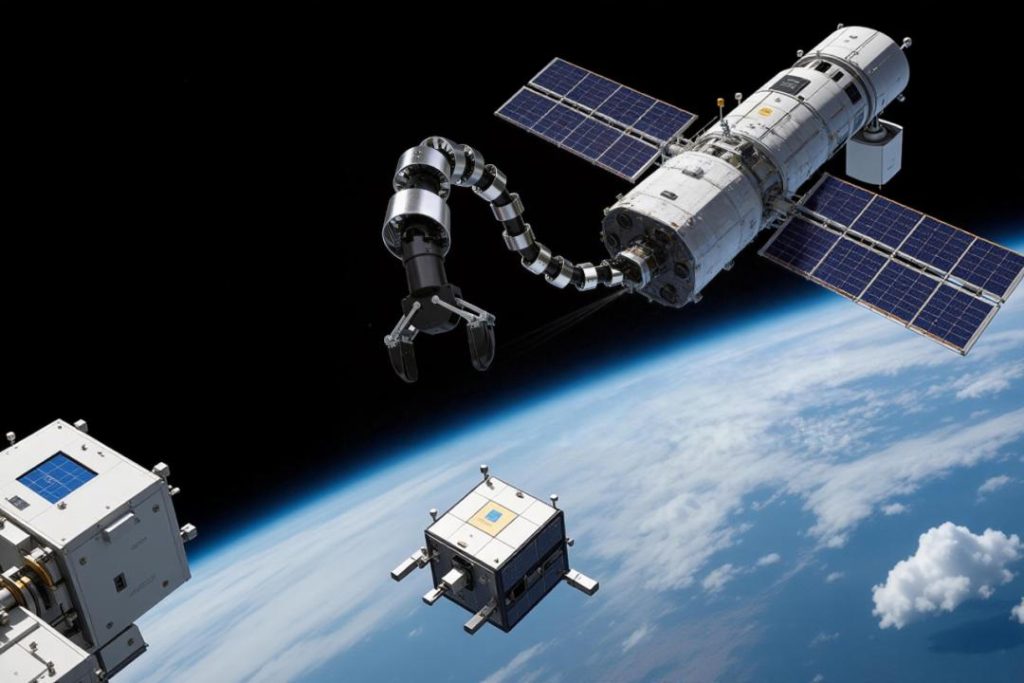
軌道離脱のサポート
宇宙ビジネスの拡大に伴い、運用中の衛星に燃料を補給したり、故障箇所を修理したりする軌道上サービスへの関心が高まっている。こうした作業ができれば、衛星の運用期間を延ばし、交換に伴う費用を抑えられる。調査会社Northern Sky Researchは、世界の軌道上サービス市場が2031年までに175億7000万ドル(約2兆7600億円)に達すると予測している。
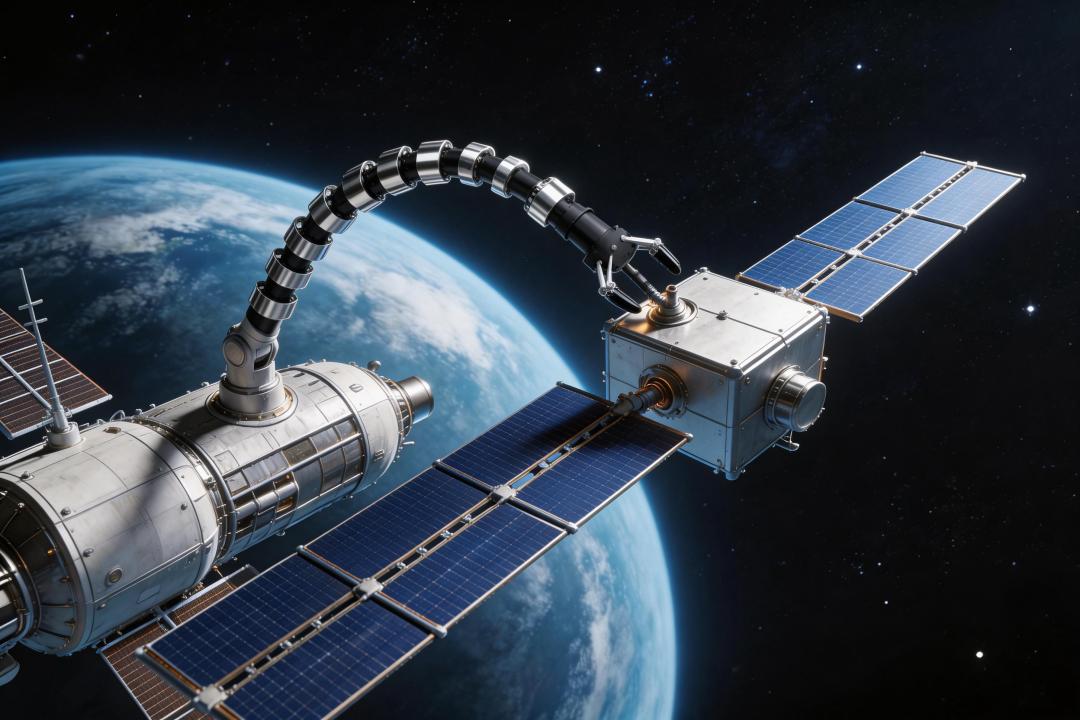
弦引未来は、高強度のワイヤで関節を動かすロボットアームを開発する。プーリーを介してワイヤの方向と張力を調整し、複数の関節を制御する仕組みだ。モーターをアームの根元側に集めることで先端を軽くし、動作時の慣性を抑える。
柔軟な構造により、障害物を避けながら狭い空間に入り込めるほか、予期しない接触があった際にも衝撃を和らげられるという。共同創業者の陶彦博氏は、力を抜けば柔らかく、力を込めれば荷重を支えられる人の腕になぞらえる。
衛星への燃料補給では、航空機の空中給油に似た方式を構想する。柔軟なチューブやアームを30メートル、場合によっては100メートル伸ばし、対象の宇宙機から距離を保ったまま燃料を送る。機体同士を直接接続する複雑なドッキングを避け、衝突リスクを抑える狙いだ。
「考えてから動く」仕組みで安全作業
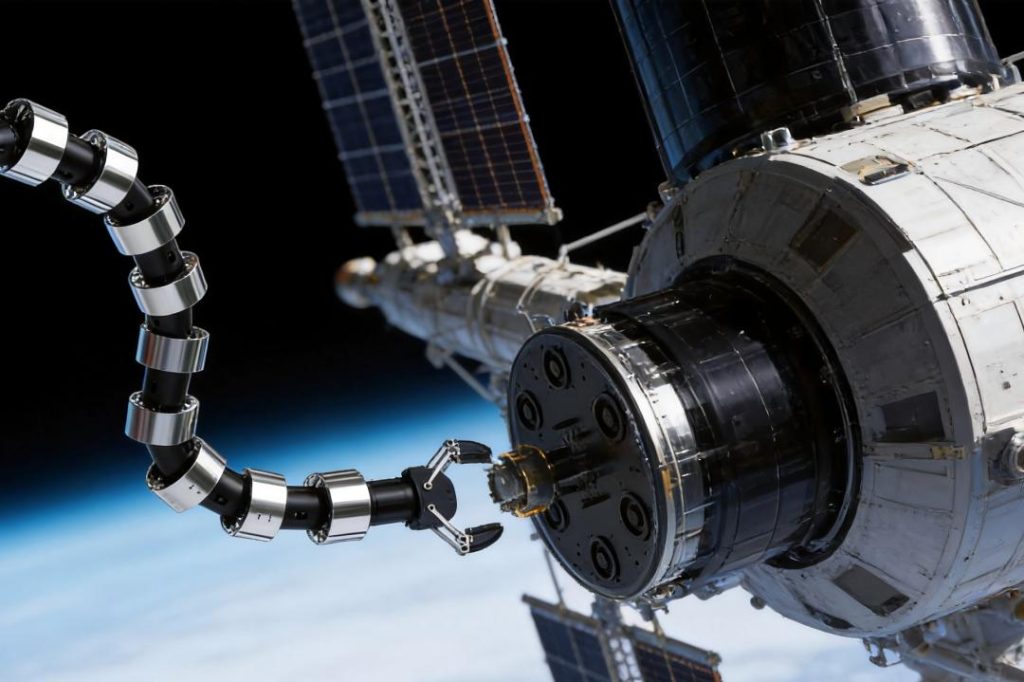
軌道上でのメンテナンス
一方で柔軟な構造は、制御の難しさも伴う。アーム先端の位置や接触時の力だけでなく、アーム全体の形状も管理する必要がある。微小重力環境では、アームの動きが、それを搭載するサービス衛星の姿勢にも影響する。安定した作業には、軽量化に加え、動作計画と精密な制御が欠かせない。
同社は作業の失敗を防ぐため、動作ごとに状況と安全性を確認する意思決定システムを開発した。1つの動作を終えるたびに現在の状態を把握し、次の動作にリスクがあれば計画を練り直す。
基盤モデルは自社で開発し、まずシミュレーションで検証する。軌道上での作業時には機体側で必要な調整を加え、得られたデータを地上に送ってモデルの改良につなげる設計だ。
2027年に軌道上実証へ
事業化を目指すのは、衛星への燃料補給、故障した衛星や運用を終えた衛星の安全な軌道離脱の支援、宇宙施設の点検・保守の3分野だ。現在は軌道移送機や計算資源を手掛ける企業と提携に向けた協議を進めている。2027年には、宇宙空間で接近・接続するランデブー・ドッキング技術の検証を予定する。
軌道上での検証後は、人や従来型ロボットでは対応しにくい地上の危険作業や、深海での作業への応用も探っていく。
*1元=約23円、1ドル=約157円で計算しています。
(翻訳・畠中裕子)
関連記事
関連キーワード
日本企業のDXを促進するプラットフォーム「CONNECTO」
無料コンテンツ公開中