
熟練工との差はわずか30秒 中国「AGILINK」のロボットハンド、出荷前検査の72工程を自律実行
中国の人型ロボット大手、智元機器人(AGIBOT)から独立したロボットハンドメーカー「臨界点(AGILINK)」は10月29日、データ収集グローブ「OmniGlove Pro」を発表し、量産・納入を開始すると明らかにした。同時に、中国の大手モーターメーカー、臥龍電駆(Wolong Electric)が浙江省紹興市に構える生産ラインで実施した、ロボットハンド「OmniHand」の実証結果も公開した。
8分半で72工程を完了
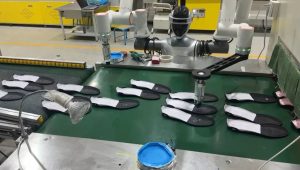
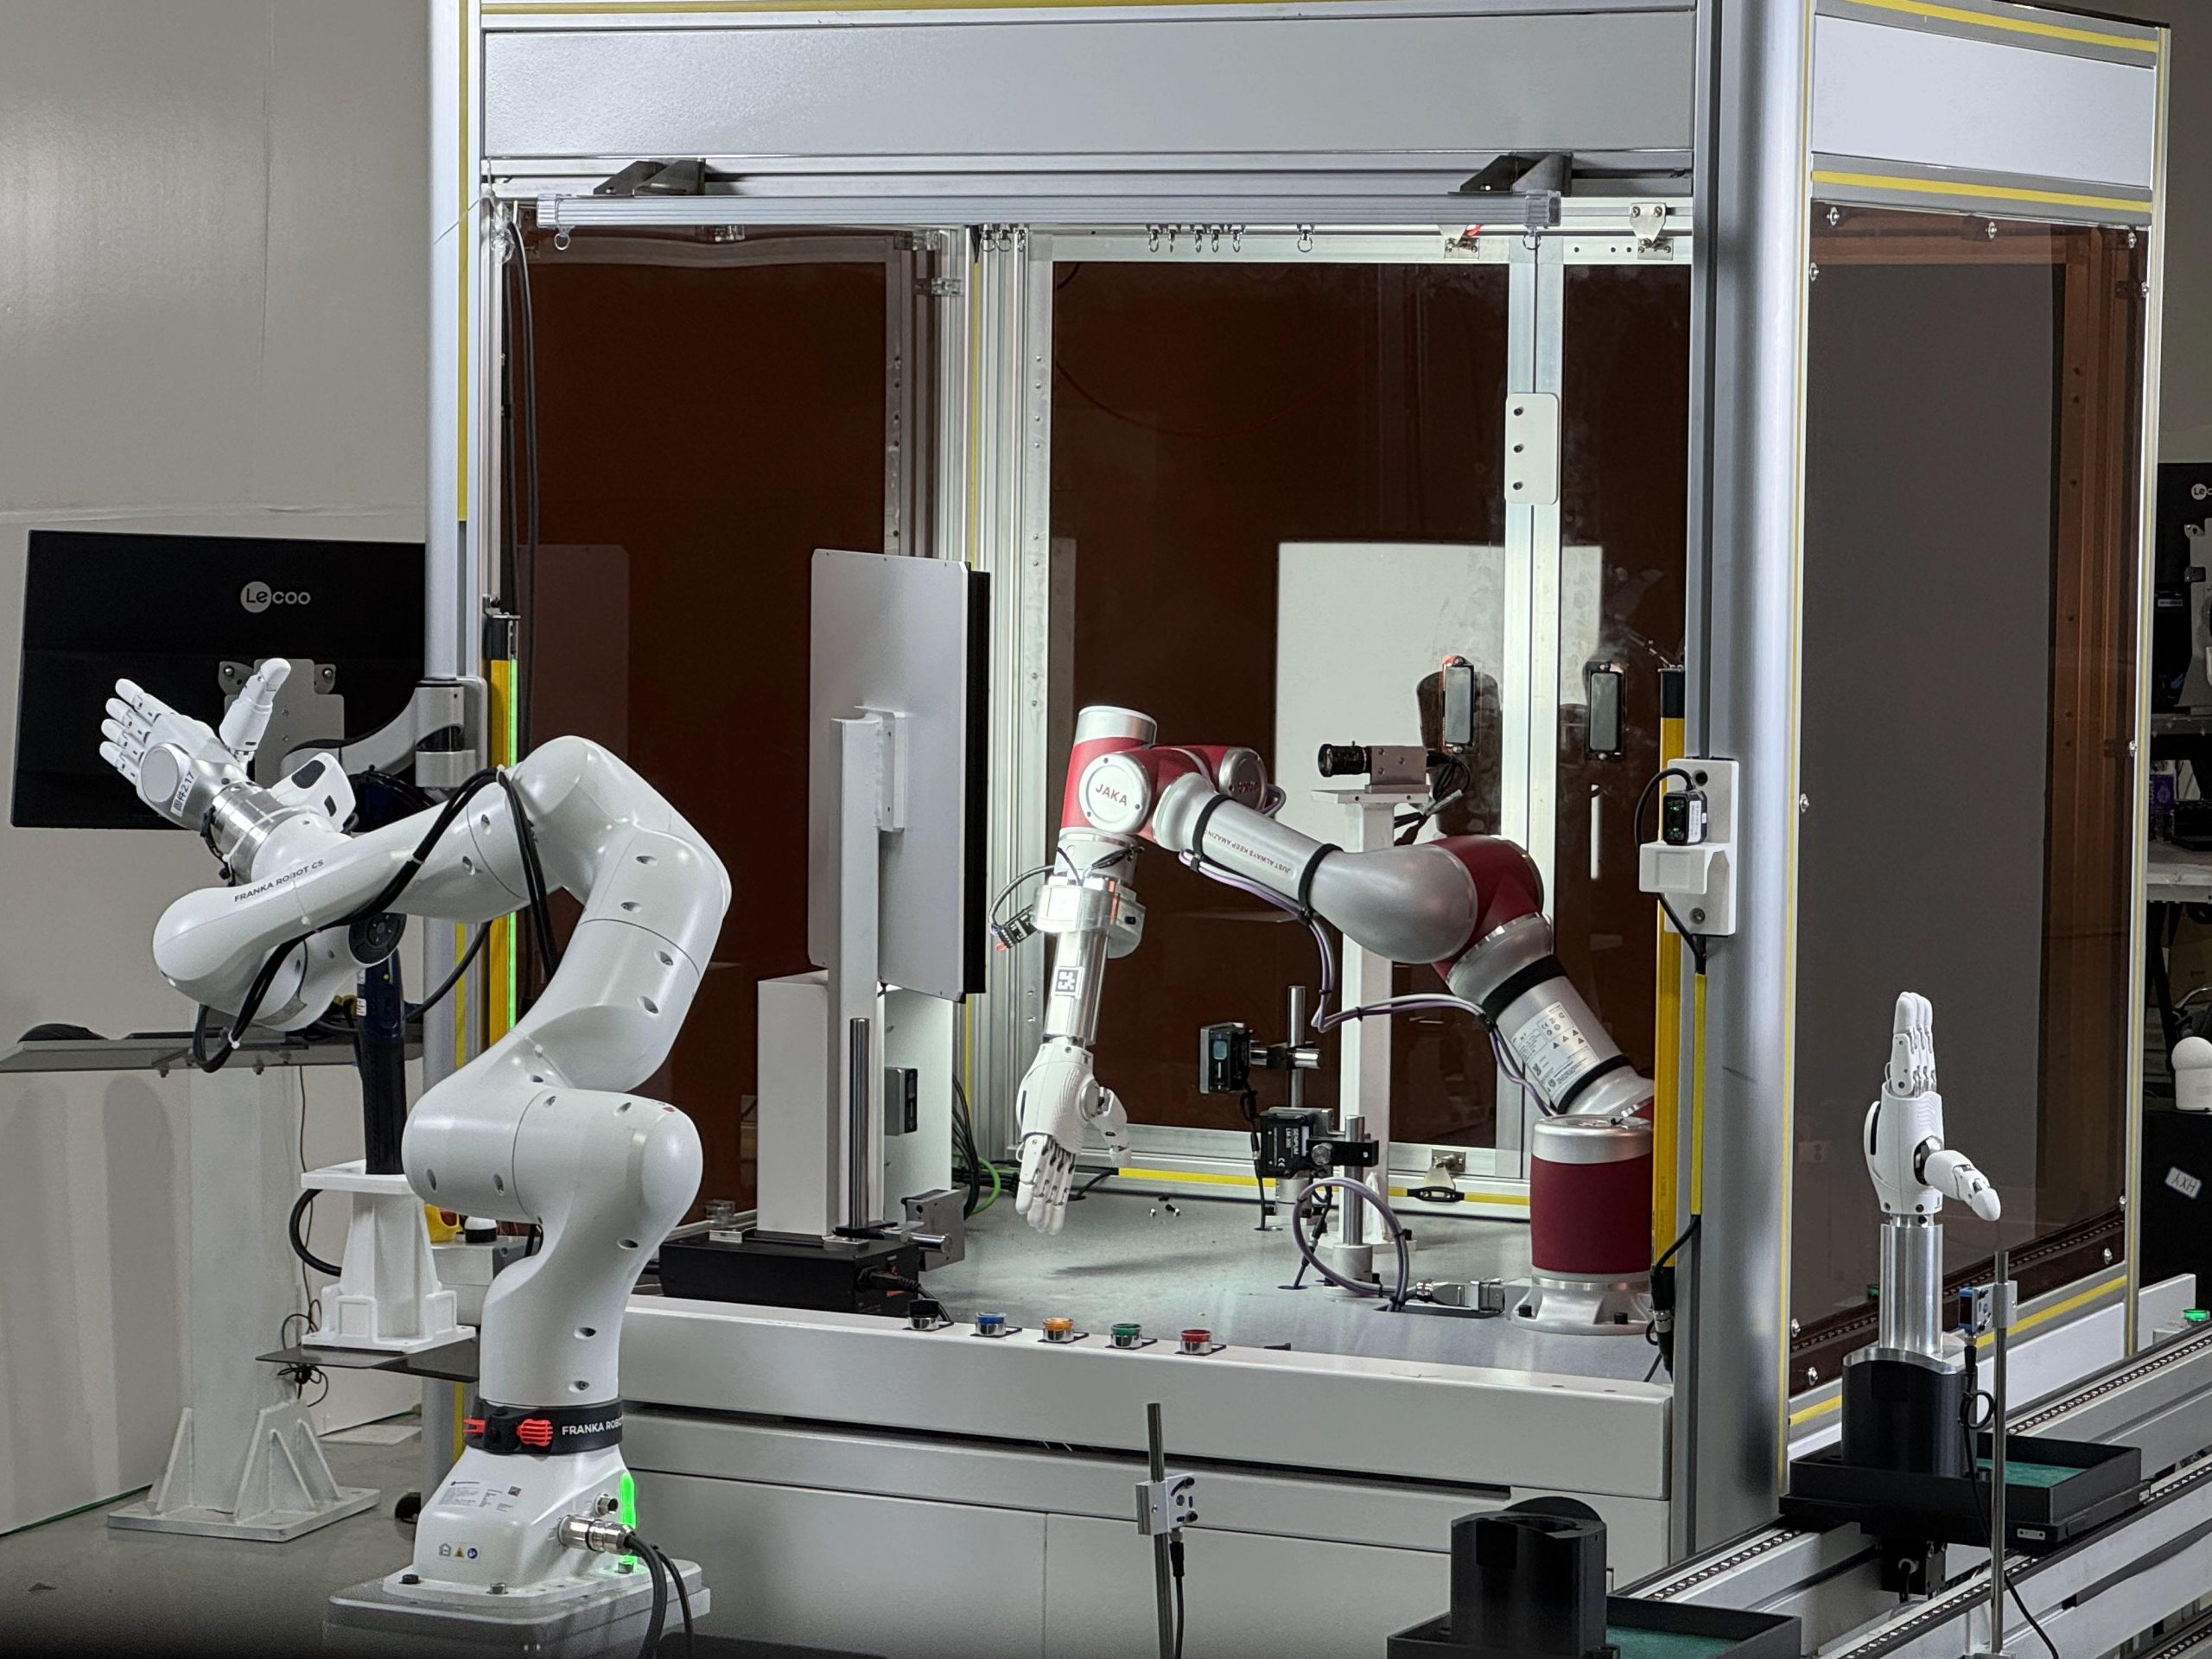
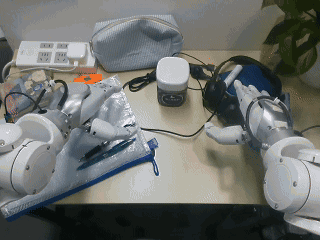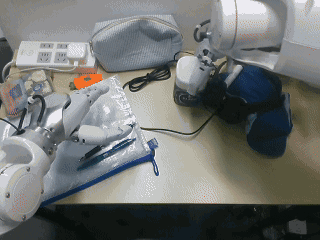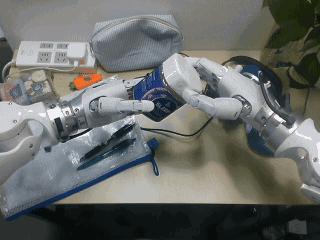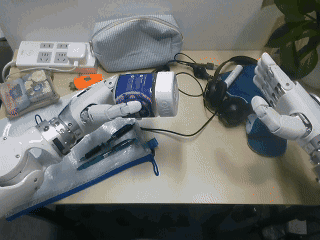
臥龍電駆の生産ラインに設けられた検証用作業ステーションでは、AGILINKのOmniHandが同シリーズのロボットハンドの出荷前テストを担当した。部品の投入、ねじ締め、検査、部品の取り出しと格納など72の工程を、人の介入なしに完了した。同社によると、所要時間は8分30秒で、ベテラン作業員との差はわずか30秒だった。タスクの成功率は98%に達し、8時間の連続稼働が可能だという。
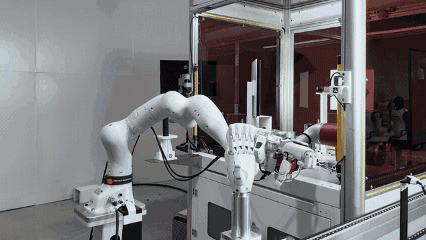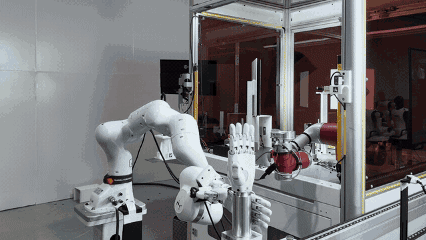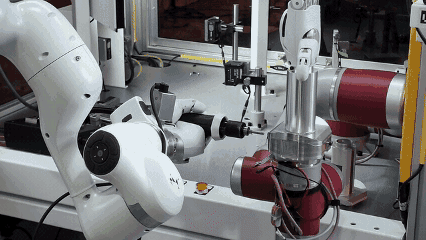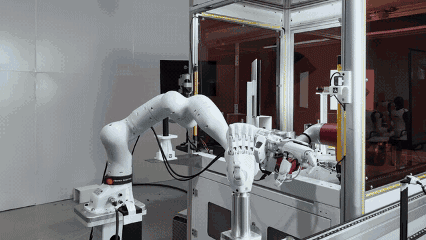
OmniHandが同シリーズのロボットハンドの出荷前テストを実施
なかでも最も難しいのがねじ締めだ。ねじ自体がミリ単位で揺れるうえ、ドライバーの重量やケーブルに引っ張られる力も加わるため、ロボットハンドの手元が1mmずれるだけで、ドライバーの先端では3~4mmのずれに拡大してしまう。テストでは、ロボットアームを意図的に押したり、作業台を動かしたり、照明を変えたりして妨害を仕掛けたが、OmniHandは視覚情報と触覚を連動させてリアルタイムに位置補正を行い、ねじの締め込みに失敗した場合も自動で位置合わせをやり直した。
AGILINKの喬天傑CEOは、従来のグリッパーは数十年の発展を経て、産業分野の定型的な工程の70~80%をカバーできるようになったと指摘。そのうえで、ロボットハンドが解決すべきは、グリッパーでは難しい残り20~30%の複雑で精密な操作だと語る。汎用的なロボットハンド1台で複数の工程に対応できれば、用途ごとに専門装置を設置する必要がなくなり、生産ラインの改造コストを削減できる。
業界に欠けているのは触覚データ
しかし精密操作には依然としてデータ不足という課題がある。AGILINKのチーフサイエンティスト黄碧丹氏は、現在、ロボットハンド制御モデルの多くは視覚情報のみで学習しており、力覚フィードバックや滑りなどの触覚情報が欠けていると指摘する。シミュレーションでは良好な性能を示しても、実環境ではうまく機能しないことがある。シミュレーションでは生成が難しい温度やせん断力、接触による変形といった触覚情報は、実際に物体に触れて操作するなかで収集するしかない。
現時点で、ロボットハンド用の学習データを収集する方法は主に2つあるが、それぞれに限界がある。実機を遠隔操作して収集する方法はデータ品質が高いが、コストが高く、専門オペレーターが必要になるため、大規模なデータ収集は難しい。人が操作する様子をカメラで記録する方法は、手軽でカバーできる作業範囲も広いものの、触覚情報が不足し、精度にも限界があるため、主に制御モデルの事前学習段階に適している。
AGILINKはこの課題に対応するため、データ収集グローブOmniGlove Proを発表した。グローブの指先には磁場による測位技術を採用し、全体に触覚センサーを高い密度で配置することにより、手の位置と触覚信号を同時に記録できる。また、人の操作データを収集・処理した後、ロボットが同一条件下でそのタスクを完全に再現できて初めて合格とするという、新たなデータ基準も打ち出した。
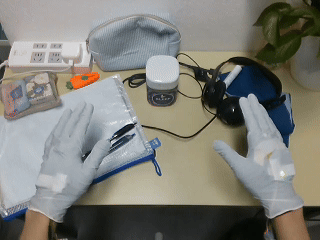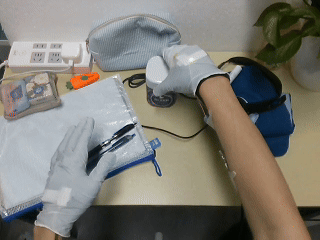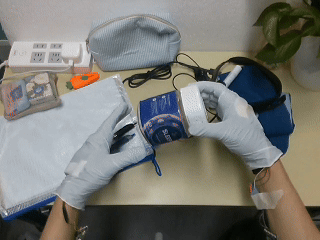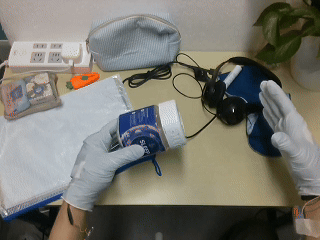
データ収集グローブ「OmniGlove Pro」
人の手の動きをロボットハンドが完全に再現
AGILINKによると、このように人の手の動きと実機の動作を対応させたデータは、基盤モデルの事前学習に利用できるほか、具体的な工程に合わせた追加学習にも活用できる。さらに、データ収集のために実機を現場に搬入して遠隔操作をする必要がないため、導入コストを大幅に削減できるという。
生産台数は1万5000台を突破
OmniHandシリーズのロボットハンドは、2026年10月時点で生産台数が累計1万5000台を突破した。喬CEOは、ロボットハンドの商用化に向けて越えるべきハードルが1万台規模の量産であるとし、この規模に達して初めて、サプライチェーンの安定や歩留まりの向上、コスト削減が可能になると考えている。
現在、AGILINKのロボットハンドは広東省にある珠海長隆リゾート内で日常的にサービスを提供しているほか、臥龍電駆のロボットハンド作業ステーションも年内に正式に生産ラインに組み込まれる見通しだ。今後の検証では、単発の作業をうまくこなせるかだけでなく、長期的な安定性や生産タクト、投資対効果に重点を置き、従来のグリッパーでは対応しにくい複雑な工程でロボットハンドが商業的価値を生み出せるかどうかを検証していく。
(翻訳・浅田雅美)
関連記事

関連キーワード
日本企業のDXを促進するプラットフォーム「CONNECTO」
無料コンテンツ公開中